

UAV tryksensor valgvejledning til dronehøjde, lufthastighed og flyvekontrol
Dato:2026-09-24
Ved 5.000 fod oversættes en barometrisk fejl på 10 hPa til omkring 84 meters højdefejl. For en fastvinget UAV, der flyver terrænfølgende missioner, er denne margin forskellen mellem et rent pas og et kontrolleret styrt. UAV-tryksensorer er de instrumenter, der fortæller flyvelederen, hvor flyet befinder sig i atmosfæren, og at vælge den rigtige skal være baseret på målbare specifikationer, ikke databladsmarkedsføring.
Hvad UAV-tryksensorer faktisk måler
UAV-tryksensorer leverer tre kernemålinger: barometrisk højde, lufthastighed og lodret hastighed. Hver måling kræver en anden sensorkonfiguration, og adskillelse af disse funktioner tidligt i designprocessen sparer måneders integrationsarbejde.
Barometrisk højde kommer fra en absolut tryksensor. Flyvekontrolleren konverterer statisk porttryk til højde ved hjælp af en standard atmosfæremodel. En absolut sensor med et fuldskalaområde på 110 kPa dækker havoverfladen til omkring 10.000 meter, hvilket er tilstrækkeligt til de fleste kommercielle UAV-operationer.
Lufthastighed bruger en differenstryksensor. Et pitotrør genererer lavt tryk fra fremadgående bevægelse, og sensoren aflæser trykgabet mellem den statiske port og pitotrøret. Det resulterende delta-tryk er proportionalt med kvadratet af lufthastigheden. For droner med krydshastigheder under 10 m/s er en mikrotryksensor med et fuldskalaområde under 1 kPa afgørende, fordi delta-trykket ved disse hastigheder kun er nogle få hundrede pascal.
Vertikal hastighed udledes typisk ved at differentiere højdesignalet. Nogle flyvecontrollere kombinerer tryksensoren med en inertimåleenhed for at undertrykke støj, men tryksensoren forbliver den primære datakilde.
Detektion af jordeffekt er en anden brugssag. Når UAV'en nærmer sig landingsfladen, ændres trykprofilen under rotorvasken. En differentialsensor med en rækkevidde på 0 til 0,5 kPa og en hurtig responstid giver de nødvendige data til en jævn touch-down-algoritme.
| Funktion | Sensor type | Typisk rækkevidde | Outputformat | Kritisk spec |
| Barometrisk højde | Absolut | 30 til 110 kPa | Digital I2C | Lav langtidsdrift |
| Airspeed | Differential | 0 til 1 kPa | Analog eller digital | Lavt område følsomhed |
| Lodret hastighed | Absolut | 30 til 110 kPa | Digital | Lav støjtæthed |
| Detektion af jordeffekt | Differential | 0 til 0,5 kPa | Analog | Hurtig responstid |
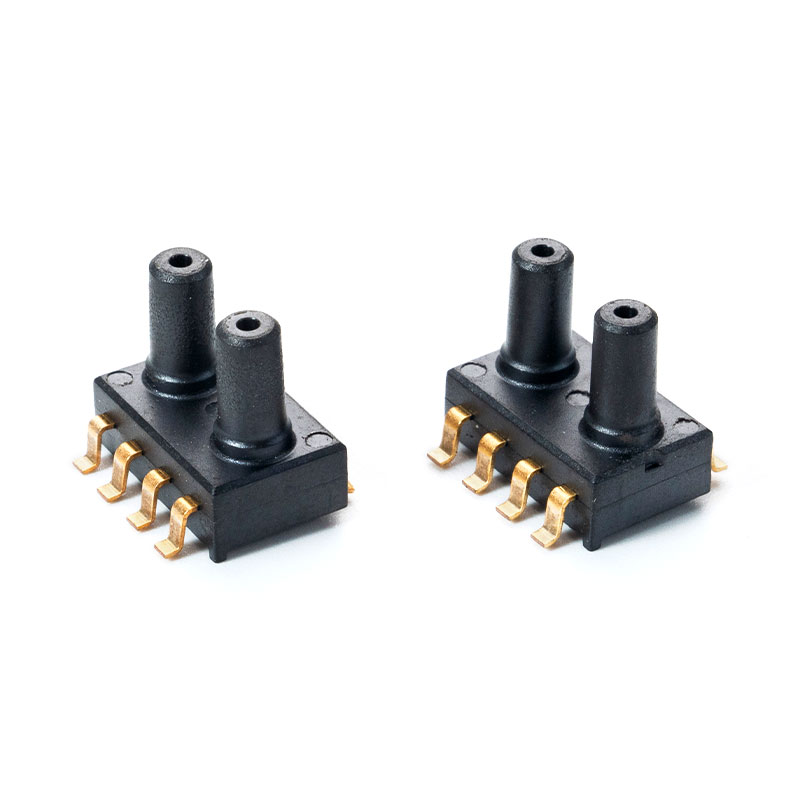 MCP-H21 Tryksensor til droner Beskrivelser MCP-H21-serien er en lille pakke (SOP) med to porte, som integrerer signalforstærkning, ikke-linearitet og temperaturkompensation for s... Se produkt →
Fem mikrotryksensorspecifikationer, der betyder noget for dronedesign
Fem specifikationer bestemmer, om en tryksensor virkelig fungerer for en drone: måleområde, nøjagtighed, outputformat, pakke og termisk stabilitet. Lås disse fem værdier, før du starter PCB-layoutet.
- Måleområde - For højden bør det absolutte område dække 30 til 110 kPa. For flyvehastighed bør differentialområdet dimensioneres, så den forventede flyveskala bruger 50 til 70 procent af fuld skala.
- Nøjagtighed - En 0,2 procent fuldskala output spec er tilstrækkelig til at holde højden, men offsetfejlen betyder mere end linearitet. En 0,1 procent FSS offset ved basisreferencen producerer flere meters tilsyneladende højdefejl.
- Outputformat - Digital I2C forenkler ledninger og fjerner kompensationsalgoritmen fra flycontrolleren. Analog udgang forbliver nyttig til brugerdefinerede autopilotkort med en høj opløsning ADC og en ren analog front-end.
- Pakke - Overflademonteret (SOP) emballage er obligatorisk for produktionsflyvekontrollere. DIP- eller SIP-pakker fungerer til benchtop-test, men bruges sjældent til volumen drone-samling.
- Termisk stabilitet - Termisk kompensation fra fabrikken ved flere temperaturpunkter er det, der holder nøjagtigheden stabil på tværs af driftsrammerne.
Den differenstryk sensor præcision tilbudt af MemsTech MCPh20- og MCPh21-familien passer direkte til lufthastigheds- og jordeffektmåling i multirotor- og fastvingede platforme.
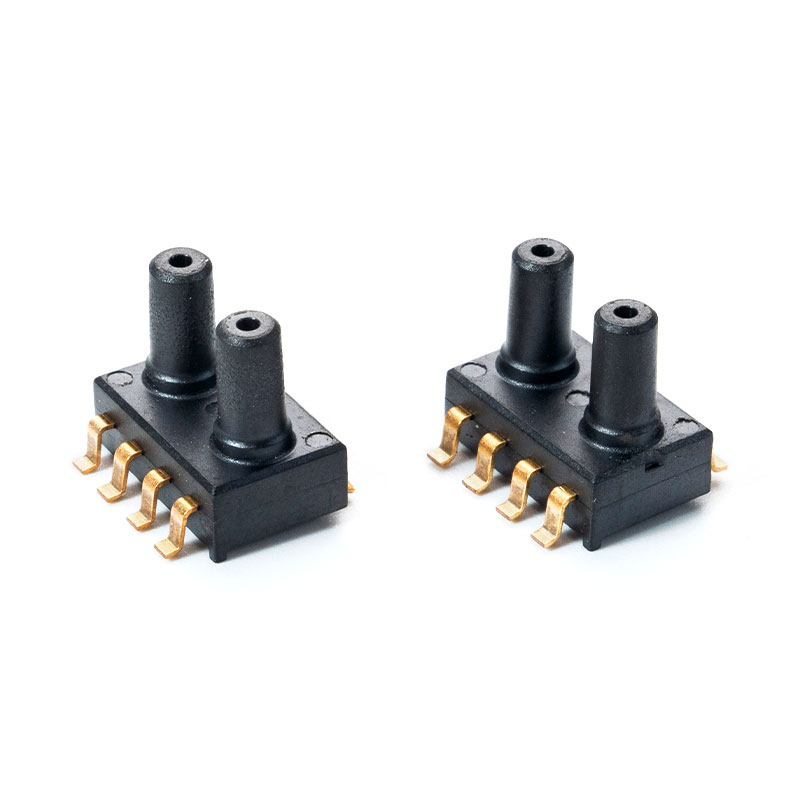 DPT-R8 Mikrotryksensor Introduktion Emnet for dette dokument er funktionsegenskaberne for differenstryktransmitteren baseret på Honeywell ABP-seriens trykfølere... Se produkt →
Digital vs analog udgang: Valg af interface til din flyvekontroller
Digital I2C-output er nu standard for UAV-tryksensorer, fordi det flytter kalibreringsarbejdsbelastningen fra flyvekontrolleren. Analogt output er stadig vigtigt for brugerdefinerede autopilotdesigns, der kræver rå sensordata.
Digitale I2C-sensorer leverer kalibrerede tryk- og temperaturdata direkte, hvilket reducerer processorbelastningen og eliminerer behovet for en præcis analog front-end. Flyvelederen læser kompenserede værdier uden at udføre kalibreringsmatematik. Dette er den enkleste vej til pålidelige højde- og lufthastighedsdata i en kompakt UAV-flyvestak.
Analoge sensorer udsender en spænding lineært proportional med trykket. Hvis autopiloten allerede har en 16-bit ADC med en stabil referencespænding, kan en analog sensor give lavere latenstid. Imidlertid kan ESC-støj fra højstrømsmotordrev ødelægge analoge trykaflæsninger, især i multirotor-konfigurationer med fire eller flere ESC'er. Latency er en anden differentiator. Digitale I2C-sensorer rapporterer typisk ved 1 kHz, hvilket er hurtigt nok for de fleste flyvekontrollører. Analoge sensorer har i det væsentlige nul protokol latency, fordi værdien vises umiddelbart på udgangsstiften.
- Digital I2C - To-leder bus, indbygget temperaturkompensation, lavere EMI-følsomhed, enklere ledningsføring i kompakte stakke.
- Analog spænding - Enkelt udgangsben, kræver ekstern ADC, fuld kontrol over kalibreringskurven, lavere komponentomkostninger for simple designs.
Temperaturdrift: Den skjulte årsag til højdefejl
Temperaturdrift, ikke selve sensordysen, er den førende årsag til barometrisk højdefejl i UAV-systemer. Lufttemperaturen falder cirka 6,5 grader Celsius pr. 1.000 meters stigning, og sensorens nulpunktsforskydning skifter, efterhånden som pakkens temperatur ændres.
Uden kompensation kan et sving på 10 grader celsius forskyde forskydningen nok til at producere snesevis af meter tilsyneladende højdefejl. Fabrikskalibrering løser dette ved at udføre nulpunkts- og fuldskalakompensation ved kolde og varme temperaturpunkter og derefter verificere stabiliteten over en lang gennemvædningsperiode.
MemsTech anvender denne proces på hvert produkt før forsendelse, og derfor gælder 0,2 procent FSS-specifikationen under reelle flyveforhold i stedet for kun på papir.
Paknings-, integrations- og forsyningskædefaktorer for produktions-UAV'er
Overflademonteret emballage er den afgørende faktor for volumen droneproduktion. SOP-pakken understøtter automatisk pick-and-place, reducerer brætarealet og eliminerer loddetrinet med bræt-gennem-hullet, der sænker DIP-samlingen.
For produktionsvolumener over 10.000 enheder påvirker emballagevalget direkte montageudbytte og -omkostninger. DIP- og SIP-pakker forbliver nyttige til bench-prototyping, men de tilføjer cyklustid og manuelt arbejde til produktionslinjen. En sensor designet til overflademontering, ligesom MCPV5xxx-serien, integreres problemfrit med moderne reflow-loddeprofiler.
Ved indkøb af sensorer til produktion er leverandørens interne kapacitet lige så vigtig som databladet. MemsTech udfører pakning, trådbinding, svejsning, temperaturkompensation, kalibrering og drifttest internt på tværs af et 2.000 kvadratmeter stort standardiseret anlæg. Det betyder, at batch-til-batch-konsistensen ikke afhænger af en ekstern underleverandør.
Den practical implication is simple: a manufacturing-focused supplier produces more consistent UAV sensors than a trading company that sources from multiple foundries. For a detailed technical breakdown, refer to this omfattende guide til MEMS tryksensorteknologi .
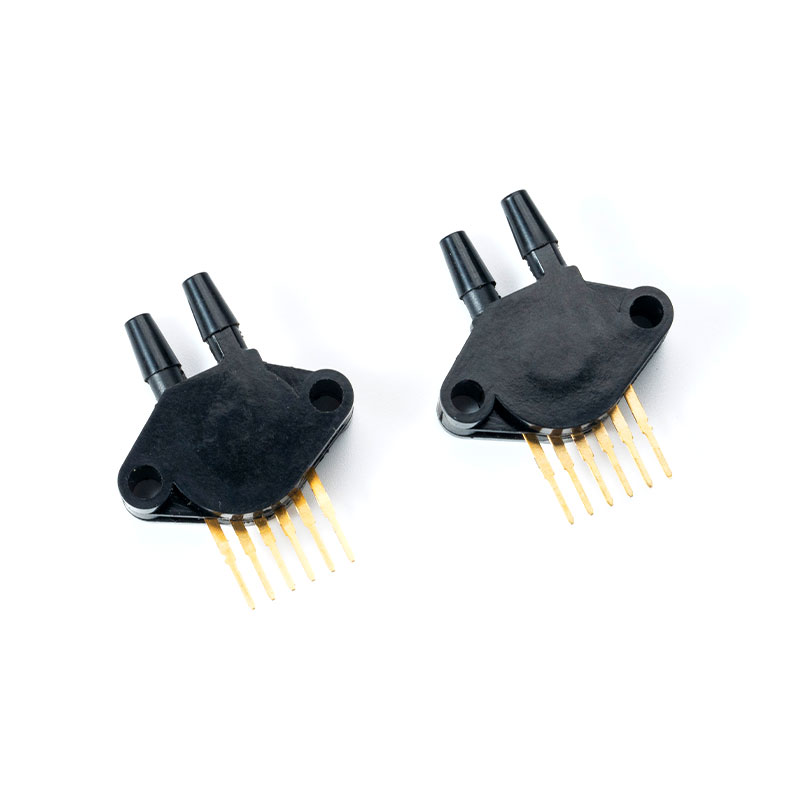 MCP5700DP Tryksensor til industri Den MCP5XXXDP series has an integrated silicon pressure sensor Signal conditioning, temperature compensation, and calibration Se produkt →
Ofte stillede spørgsmål om UAV-tryksensorer
Hvilket tryksensorområde skal jeg vælge til en UAV højdemåler?
Vælg en absolut tryksensor med en rækkevidde, der dækker hele driftshøjdevinduet. En sensor på 30 til 110 kPa dækker havniveauet til cirka 10.000 meter. Hvis dronen flyver under 6.000 meter, giver en smallere rækkevidde på 30 til 90 kPa bedre opløsning.
Skal jeg bruge en digital eller analog tryksensor til en drone?
Brug en digital I2C-sensor til de fleste flycontrollere, fordi kalibrerede data reducerer processorbelastningen og forenkler ledningsføringen. Vælg kun analog udgang, hvis autopiloten har en ADC i høj opløsning, og støjbudgettet tillader en analog front-end nær sensoren.
Hvad er nøjagtigheden af MemsTech MCPh21 tryksensoren?
Den MCPh21 is rated at 0.2 percent full-scale output accuracy. It is a digital output sensor with I2C compatibility, suitable for barometric altitude and airspeed measurements in compact UAV systems.
Kan den samme tryksensor måle både højde og lufthastighed?
En enkelt absolut tryksensor håndterer højden, men flyvehastigheden kræver en differenstrykkonfiguration. Nogle UAV-designs bruger to sensorer: en absolut sensor for højde og en differentialsensor til pitot-tube lufthastighedsmåling.


Mems Tech har specialiseret sig inden for området af tryksensorer i over 14 år.
-
 [email protected]
-
 +86-18068257393
-
 50-1125 Zhongbang City Garden, No.2008 Taihu East Avenue, Xinwu District, Wuxi City, Jiangsu Province, Kina
Copyright © 2025 byWuxi Mems Tech Co., Ltd. Rights Reserved.
Brugerdefinerede MEMS-tryksensorproducenter
